基本信息
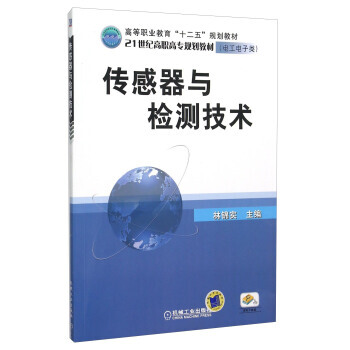
书名:传感器与检测技术
定价:27.00元
售价:18.4元,便宜8.6元,折扣68
作者:林锦实
出版社:机械工业出版社
出版日期:2015-07-01
ISBN:9787111363309
字数:
页码:89
版次:1
装帧:平装
开本:16开
商品重量:0.400kg
编辑推荐
内容提要
《传感器与检测技术》共分7章,首先介绍了传感器与检测技术基础,然后按照传感器的不同分类方式,介绍了各种传感器的原理、结构、性能及使用方法,后介绍了检测技术的综合应用。
《传感器与检测技术》简化了公式推导,讲解深入浅出,图文并茂,贴近实际,附有相关的思考题与习题,特别是有些章节还介绍了一些简单实用的“小制作”,便于学生通过实际制作,真正掌握传感器的实用技术。
《传感器与检测技术》可作为高等职业技术教育电气自动化、机电一体化、无损检测技术及数控技术等专业的教学用书,亦可供大院校教师及相关技术人员参考。
目录
作者介绍
文摘
序言
《数字图像处理与计算机视觉导论》 内容简介 本书旨在为读者提供一个全面而深入的数字图像处理与计算机视觉领域入门。本书结构清晰,理论与实践相结合,旨在帮助读者掌握该领域的核心概念、常用算法以及实际应用方法。无论您是计算机科学、电子工程、自动化、机器人学、医学影像学等相关专业的学生,还是希望在该领域进行技术探索或产品开发的工程师,本书都将为您提供宝贵的知识和技能。 第一部分:数字图像处理基础 本部分将为读者打下坚实的数字图像处理基础,使其能够理解图像的本质以及对图像进行基本操作。 第一章:图像的形成与表示 视觉系统的生物学基础: 简要回顾人眼和大脑对图像的感知原理,为理解数字图像的模拟和数字化过程奠定基础。 图像的获取: 详细介绍不同类型的成像设备,如CCD、CMOS传感器、扫描仪、X射线成像设备、MRI设备等。讲解它们的工作原理、技术参数(如分辨率、位深、光谱响应)及其对图像质量的影响。 图像的数字化: 深入阐述采样(Spatial Sampling)和量化(Quantization)的过程,理解像素(Pixel)的概念,以及它们如何将连续的模拟信号转换为离散的数字信号。讨论采样率、量化级数等关键参数。 图像的表示: 介绍不同类型的图像表示方法,包括二值图像(Binary Images)、灰度图像(Grayscale Images)和彩色图像(Color Images)。详细讲解RGB、HSV、CMYK等常见的彩色模型,以及它们的转换原理和应用场景。 像素之间的邻域关系: 定义四邻域(4-connectivity)、八邻域(8-connectivity)的概念,以及像素之间的距离度量(欧氏距离、曼哈顿距离、切比雪夫距离),为后续的图像分析算法打下基础。 第二章:图像增强 点运算(Point Operations): 亮度与对比度调整: 讲解线性变换(缩放、偏移)、非线性变换(如伽马校正)的原理和实现。 直方图处理: 详细介绍图像直方图的构建、统计意义,以及直方图均衡化(Histogram Equalization)和直方图规定化(Histogram Specification)的算法原理和效果。 空间域滤波(Spatial Domain Filtering): 线性滤波: 讲解卷积(Convolution)操作的核心概念,以及各种线性滤波器,如平滑滤波器(均值滤波、高斯滤波)用于去噪,锐化滤波器(Sobel算子、Prewitt算子、Laplacian算子)用于增强边缘。 非线性滤波: 介绍中值滤波(Median Filtering)在去除椒盐噪声方面的优势,以及其他形态学滤波(后续章节会详细介绍)。 频率域滤波(Frequency Domain Filtering): 傅里叶变换(Fourier Transform): 引入图像的二维傅里叶变换,解释其在频率域的意义。 低通滤波、高通滤波、带通滤波: 讲解理想低通、高斯低通、理想高通、高斯高通等滤波器的原理,以及它们在图像平滑和锐化中的应用。 同态滤波(Homomorphic Filtering): 介绍处理低照度图像和改善对比度的同态滤波原理。 第三章:图像复原 噪声模型(Noise Models): 识别和分析常见的噪声类型,如高斯噪声、椒盐噪声、周期噪声、散粒噪声等,理解它们对图像的影响。 退化模型(Degradation Model): 建立图像退化过程的模型,通常表示为退化函数与原始图像的卷积加上噪声。 逆滤波(Inverse Filtering): 解释理想逆滤波的原理,并讨论其对噪声的敏感性。 最小均方误差滤波(Minimum Mean Square Error (MMSE) Filtering,Wiener Filtering): 详细推导维纳滤波器的原理,说明其如何在噪声和退化之间进行权衡,以获得最佳复原效果。 约束最小二乘滤波(Constrained Least Squares Filtering): 介绍该方法如何结合平滑约束来改善复原图像的质量。 盲图像复原(Blind Image Restoration): 探讨在退化函数未知的情况下进行图像复原的方法。 第四章:色彩图像处理 彩色模型(Color Models): 深入讲解RGB、CMY、HSV、YIQ、YCbCr等常用彩色模型的数学原理、转换方法及其各自的特点。 伪彩色处理(Pseudo-color Processing): 介绍如何将灰度图像转换为彩色图像,以增强人眼对细节的感知能力。 彩色变换(Color Transformations): 讨论在彩色空间中进行颜色校正、颜色平衡、颜色增强等操作。 基于颜色的图像分割(Color-based Image Segmentation): 介绍如何利用颜色信息将图像分割成不同的区域。 第五章:图像变换与表示 傅里叶变换(Fourier Transform): 再次强调其在图像分析中的重要性,包括图像的频率成分分析、周期性检测等。 离散余弦变换(Discrete Cosine Transform, DCT): 介绍DCT在图像压缩(如JPEG标准)中的应用,以及其能量集中的特性。 小波变换(Wavelet Transform): 深入讲解一维和二维小波变换的原理,以及其在图像去噪、特征提取和压缩等方面的优势。 Hough变换(Hough Transform): 详细讲解Hough变换在检测直线、圆等几何形状中的原理和应用。 第六章:图像分割 阈值法(Thresholding): 全局阈值法: 介绍Otsu法等自动确定最优阈值的方法。 局部阈值法(自适应阈值法): 适用于光照不均的图像。 区域生长法(Region Growing): 讲解基于种子点和相似性准则的区域生长算法。 边缘检测(Edge Detection): 梯度算子: 再次提及Sobel、Prewitt、Roberts算子。 拉普拉斯算子(Laplacian Operator): 介绍二阶导数算子。 Canny边缘检测算法: 详细阐述Canny算法的五个步骤:平滑、计算梯度、非极大值抑制、双阈值处理、边缘连接,分析其在鲁棒性和准确性方面的优势。 分水岭算法(Watershed Algorithm): 介绍其在分割连通区域中的应用。 基于图的分割方法(Graph-based Segmentation): 简要介绍图割等高级分割技术。 第七章:形态学图像处理 基本运算: 腐蚀(Erosion): 讲解其收缩物体、去除小噪声点(“白点”)的作用。 膨胀(Dilation): 讲解其扩大物体、填补空洞(“黑洞”)的作用。 复合运算: 开运算(Opening): 腐蚀后膨胀,用于去除小的突出物(“白点”)和细小连接。 闭运算(Closing): 膨胀后腐蚀,用于填补物体内部的孔洞(“黑洞”)和连接小的断裂。 形态学梯度(Morphological Gradient): 利用膨胀和腐蚀的差值来提取物体轮廓。 击中与不击中变换(Hit-or-Miss Transform): 用于寻找特定的形状。 骨架提取(Skeletonization): 提取物体的骨架。 孔洞填充(Hole Filling): 填充物体内部的孔洞。 第八章:图像压缩 冗余分析: 编码冗余(Coding Redundancy): 空间冗余(Spatial Redundancy): 像素之间的相关性。 感知冗余(Perceptual Redundancy): 人眼对某些信息的敏感度较低。 可压缩冗余(Interpixel Redundancy): 无损压缩(Lossless Compression): 游程编码(Run-Length Encoding, RLE): 适合处理大面积单调区域。 霍夫曼编码(Huffman Coding): 基于概率的最优前缀编码。 算术编码(Arithmetic Coding): 比霍夫曼编码更优的编码方式。 有损压缩(Lossy Compression): DCT变换(如JPEG): 结合量化和熵编码。 小波变换(如JPEG2000): 更加高效的压缩技术。 压缩标准简介: 简要介绍JPEG、JPEG2000等标准。 第二部分:计算机视觉基础 本部分将带领读者进入计算机视觉的奇妙世界,探索如何让计算机“看懂”图像。 第九章:特征提取与描述 边缘特征: 再次回顾边缘检测算法,理解边缘作为局部特征的重要性。 角点特征: 介绍Harris角点检测、Shi-Tomasi角点检测算法,理解角点在图像稳定性匹配中的作用。 斑点特征(Blob Features): 介绍LoG(Laplacian of Gaussian)和DoG(Difference of Gaussians)等斑点检测方法。 尺度不变特征变换(Scale-Invariant Feature Transform, SIFT): 详细讲解SIFT算法的原理,包括DoG尺度空间、关键点定位、方向分配和描述子生成,以及其在图像匹配和目标识别中的强大能力。 加速鲁棒特征(Speeded Up Robust Features, SURF): 介绍SURF作为SIFT的加速版本。 定向梯度直方图(Histogram of Oriented Gradients, HOG): 重点讲解HOG特征提取算法,特别是其在行人检测等应用中的成功,理解其对物体形状和轮廓的描述能力。 局部二值模式(Local Binary Patterns, LBP): 介绍LBP作为一种简单而有效的纹理描述算子。 第十章:图像配准与匹配 图像配准(Image Registration): 介绍将两幅或多幅图像对齐的过程,用于变化(如位移、旋转、尺度、仿射)的校正。 基于特征的配准(Feature-based Registration): 利用前面章节介绍的特征点进行匹配,并估计变换模型。 基于区域的配准(Area-based Registration): 利用图像的灰度信息或纹理信息进行匹配,如互相关(Cross-correlation)。 多模态图像配准(Multimodal Image Registration): 探讨如何配准不同成像方式获得的图像(如CT与MRI)。 图像匹配(Image Matching): 介绍如何确定两幅图像中相同对象或区域的位置。 第十一章:立体视觉与三维重建 双目立体视觉(Stereo Vision): 对极几何(Epipolar Geometry): 讲解基础矩阵(Fundamental Matrix)和本质矩阵(Essential Matrix)的概念,以及它们在约束双目匹配中的作用。 立体匹配(Stereo Matching): 介绍局部匹配(如SGM)和全局匹配(如图割)算法,以及如何计算视差图(Disparity Map)。 深度估计(Depth Estimation): 根据视差图和相机参数计算场景深度。 多视角立体视觉(Multi-view Stereo): 介绍如何利用三维或更多视角进行重建。 结构光法(Structured Light): 介绍利用投射已知光栅模式来获取深度信息的方法。 激光雷达(LiDAR): 介绍其工作原理和在三维扫描中的应用。 点云(Point Cloud): 介绍三维点云数据的表示和处理。 第十二章:目标识别与检测 模板匹配(Template Matching): 介绍简单的基于像素比较的匹配方法。 基于特征的识别: 利用SIFT、SURF等特征进行物体识别。 对象类别检测(Object Class Detection): 滑动窗口方法(Sliding Window): 结合特征提取和分类器。 基于部件的模型(Part-based Models): 如Deformable Part Models (DPM)。 深度学习在目标检测中的应用: R-CNN系列(R-CNN, Fast R-CNN, Faster R-CNN): 介绍基于区域提议的两阶段检测器。 YOLO系列(You Only Look Once): 介绍一步到位(One-stage)的实时目标检测器。 SSD(Single Shot MultiBox Detector): 另一种高效的一步到位检测器。 目标跟踪(Object Tracking): 介绍如何在一个视频序列中持续定位特定目标。 第十三章:运动分析与视频处理 光流(Optical Flow): 详细讲解Lucas-Kanade算法、Horn-Schunck算法等,理解光流场在描述像素运动方向和速度上的作用。 帧间差分(Frame Differencing): 简单的方法来检测视频中的运动区域。 背景减除(Background Subtraction): 介绍如何从视频流中分离出前景对象。 运动估计(Motion Estimation): 在视频编码中预测帧之间的运动。 目标跟踪算法: 再次提及,包括基于相关滤波、基于深度学习的跟踪方法。 视频内容分析(Video Content Analysis): 介绍视频摘要、行为识别等高级应用。 第十四章:机器学习在计算机视觉中的应用 监督学习(Supervised Learning): 支持向量机(Support Vector Machine, SVM): 在图像分类和特征分类中的应用。 决策树(Decision Trees)与随机森林(Random Forests): 简单易懂的分类器。 K近邻(K-Nearest Neighbors, KNN): 无监督学习(Unsupervised Learning): K-均值聚类(K-Means Clustering): 用于图像分割和特征聚类。 深度学习(Deep Learning): 卷积神经网络(Convolutional Neural Networks, CNNs): 基本结构: 卷积层、池化层、全连接层。 经典网络架构: LeNet、AlexNet、VGG、GoogLeNet、ResNet。 在图像分类、目标检测、图像分割中的应用。 循环神经网络(Recurrent Neural Networks, RNNs): 在处理序列数据(如视频)中的应用。 生成对抗网络(Generative Adversarial Networks, GANs): 在图像生成、风格迁移中的应用。 第十五章:计算机视觉的实际应用 人机交互: 手势识别、面部识别。 医学影像分析: 图像分割、病灶检测、三维重建。 自动驾驶: 目标检测、车道线检测、行人检测、场景理解。 机器人视觉: SLAM(Simultaneous Localization and Mapping)、物体抓取。 增强现实/虚拟现实(AR/VR): 场景理解、物体追踪、相机姿态估计。 工业检测: 产品缺陷检测、尺寸测量。 安防监控: 人脸识别、行为分析、异常检测。 本书通过理论讲解、算法解析和典型应用案例的结合,力求使读者不仅理解数字图像处理与计算机视觉的原理,更能掌握实际操作和问题解决的能力。书中将穿插大量的图例和数学公式,并辅以伪代码或算法流程图,帮助读者更好地理解抽象概念。希望本书能成为您在这个充满活力和挑战的领域的理想起点。







这本新近读完的《数字信号处理导论》绝对是为我这种“半路出家”的电子工程爱好者量身打造的入门宝典。起初,我对傅里叶变换、Z变换这些名词感到望而生畏,总觉得它们是高深莫测的数学魔术。然而,作者用一种近乎讲故事的叙述方式,将抽象的数学概念与我们日常生活中无处不在的实例紧密结合起来。比如,书中解析了如何通过数字滤波去除老式唱片上的嘶嘶杂音,甚至是如何让智能手机的语音识别更加精准。它没有一开始就抛出复杂的公式,而是先构建了一个直观的“时域”和“频域”的场景感,让你能清晰地“看到”信号是如何被切割、重组和优化的。最让我印象深刻的是它对“采样定理”的讲解,作者通过生动的图示和恰到好处的类比,彻底解决了困扰我多年的混叠现象的疑惑。读完前几章,我感觉自己像是拿到了解锁现代通信技术的一把钥匙,不再是单纯地使用工具,而是开始理解工具背后的运作逻辑。这本书的习题设计也非常巧妙,既有需要动手演算的经典推导,也有引导你去使用MATLAB等工具进行实际仿真的项目,这种理论与实践的平衡,让学习过程充满了成就感,而不是枯燥的记忆堆砌。强烈推荐给所有对现代电子技术底层原理感到好奇的非专业人士。