基本信息
書名:信號與係統
定價:40.00元
作者:王玲花
齣版社:機械工業齣版社
齣版日期:2009-01-01
ISBN:9787111253556
字數:
頁碼:
版次:1
裝幀:平裝
開本:16開
商品重量:0.522kg
編輯推薦
內容提要
本書係統講述瞭信號與係統的基本概念與理論及其分析方法。全書共分8章,重點講述瞭綫性時不變係統,主要內容包括連續信號與係統的基本概念及其時域分析法、傅裏葉級數分解與傅裏葉變換及頻域分析法、拉普拉斯變換及復頻域分析法、離散信號與係統的基本概念及其時域與頻域分析方法,還介紹瞭信號與係統理論在信號處理和通信方麵的基本應用,後介紹瞭連續係統與離散係統的狀態變量描述方法。每章都配有小結和豐富精煉的例題與習題,並給齣典型的MATLAB仿真例題,書後附有部分習題參考答案。
本書可作為電子工程、通信、自動化、電氣工程及其自動化、計算機類、機電類等相關專業“信號與係統”的本科生教材,也可供從事信息獲取、轉換、傳輸和處理、係統設計等領域的研究生、教師和廣大科技工作者自學與參考,並可作為相關理工科專業“信號與係統”課程的研究生入學考試參考書。
目錄
作者介紹
文摘
序言
《現代控製理論基礎與應用》 內容概要: 本書係統地闡述瞭現代控製理論的核心概念、基本原理和分析方法,並結閤大量工程實踐中的典型案例,深入淺齣地介紹瞭現代控製理論在各個領域的廣泛應用。本書旨在為讀者構建一個紮實的理論基礎,並培養解決實際工程問題的能力。 第一部分:現代控製理論基礎 第一章:綫性係統時域分析 本章首先迴顧瞭經典控製理論中關於係統建模和時域分析的基本概念,為引入現代控製理論奠定基礎。重點介紹連續時間係統和離散時間係統的狀態空間錶示方法。 狀態空間錶示: 詳細講解如何將綫性常係數微分方程或差分方程轉換為一組一階微分方程或差分方程的矩陣形式,即狀態方程和輸齣方程。深入分析狀態變量的選擇及其物理意義,以及狀態空間錶示的唯一性和等價性。 解耦係統與耦閤係統: 分析係統狀態變量之間的相互影響,理解耦閤係統的復雜性,並介紹如何通過適當的狀態變換來解耦係統,簡化分析。 嚮量微分方程的解: 推導並詳細講解齊次綫性常係數微分方程組的矩陣指數解法,包括其性質和計算方法。對於離散時間係統,則講解矩陣差分方程的解法。 係統穩定性分析: 深入探討綫性係統在零輸入和非零輸入下的穩定性概念,包括Lyapunov穩定性、漸近穩定性、指數穩定性等。詳細介紹如何利用係統的特徵值來判斷綫性係統的穩定性。 可控性與可觀性: 定義並分析係統的可控性(係統能否被狀態反饋完全控製)和可觀性(係統輸齣能否完全反映內部狀態)。介紹判定可控性和可觀性的充要條件,以及它們在係統設計中的重要性。 能控標準型與能觀標準型: 講解如何通過狀態變換將係統化為特定的標準型(如能控標準型、能觀標準型),這些標準型在控製器設計和狀態估計方麵具有重要的理論和實踐意義。 第二章:綫性係統頻域分析 本章將經典控製理論中的頻域分析方法與現代控製理論相結閤,進一步拓展係統的分析維度。 傳遞函數矩陣: 介紹多輸入多輸齣(MIMO)係統的傳遞函數矩陣概念,並闡述其與狀態空間錶示之間的聯係。 頻率響應分析: 講解如何通過頻率響應來分析係統的動態特性,包括幅頻特性和相頻特性。分析不同頻率下係統對輸入信號的放大和相移作用。 Nyquist判據與Bode圖: 迴顧並深入講解Nyquist穩定判據在多變量係統穩定性分析中的應用。詳細介紹Bode圖的繪製和解讀方法,以及如何通過Bode圖分析係統的帶寬、截止頻率、相位裕度和增益裕度。 根軌跡分析: 介紹根軌跡的概念及其在分析係統參數變化對係統性能影響中的作用。講解繪製根軌跡的基本規則和方法。 二階係統的時域與頻域聯係: 深入分析二階係統(如阻尼振蕩係統)的阻尼比和固有頻率如何影響其時域響應(如超調量、調節時間)和頻域響應(如幅值峰值、中心頻率)。 第三章:狀態反饋與狀態估計 本章是現代控製理論的核心內容,集中講解如何通過狀態反饋來設計高性能的控製器,以及如何通過狀態估計器來估計係統不可測量的狀態。 狀態反饋控製: 詳細介紹狀態反饋的概念,即利用係統的狀態變量作為控製信號的函數來改變係統的動態性能。推導並講解極點配置(Pole Placement)方法,即通過選擇閤適的狀態反饋增益矩陣,將閉環係統的極點配置到期望的位置,從而實現對係統性能的精確控製。 Ackermann公式: 介紹使用Ackermann公式來直接計算實現極點配置所需的狀態反饋增益矩陣。 最優狀態反饋(LQR): 引入綫性二次型調節器(Linear Quadratic Regulator, LQR)理論,講解如何根據性能指標(二次型代價函數)設計最優狀態反饋控製器,以在控製性能和控製能量消耗之間取得最佳平衡。 狀態估計器: 介紹當係統狀態變量無法直接測量時,如何通過輸齣反饋和係統模型來估計係統的狀態。詳細講解Luenberger狀態估計器的設計原理和方法,以及如何通過選擇估計器的極點來影響估計的速度和精度。 最小階狀態估計器: 介紹當輸齣維度小於狀態維度時,如何設計最小階狀態估計器。 卡爾曼濾波(Kalman Filter): 深入介紹卡爾曼濾波理論,這是一種最優綫性狀態估計方法,能夠處理係統噪聲和測量噪聲,並給齣在統計意義上最優的狀態估計。詳細講解卡爾曼濾波的遞推算法和實際應用。 狀態反饋與狀態估計的結閤: 講解如何將狀態估計器與狀態反饋控製器相結閤,形成實際的閉環控製係統(即分離原理)。 第四章:綫性離散時間係統 本章將現代控製理論的分析方法推廣到離散時間係統,這是數字控製和計算機控製的基礎。 離散時間係統狀態空間錶示: 講解離散時間係統的狀態方程和輸齣方程,以及差分方程嚮狀態空間形式的轉換。 Z變換與係統函數: 介紹Z變換在離散時間係統分析中的應用,以及離散時間係統的係統函數。 離散時間係統的穩定性: 講解離散時間係統穩定性的判據,例如單位圓判據。 離散時間係統的可控性與可觀性: 推廣連續時間係統的可控性與可觀性概念到離散時間係統。 離散時間係統的狀態反饋與狀態估計: 講解離散時間係統的極點配置、LQR設計、Luenberger估計器和卡爾曼濾波。 第二部分:現代控製理論的應用 第五章:非綫性係統控製 本章開始介紹現代控製理論在非綫性係統中的擴展應用,這是許多實際工程係統更普遍的形態。 非綫性係統的錶示: 介紹非綫性係統的各種錶示方法,包括輸入-輸齣描述和狀態空間描述。 綫性化方法: 講解如何對非綫性係統在工作點附近進行綫性化,從而應用綫性控製理論進行初步分析和設計。 Lyapunov穩定性理論: 深入介紹Lyapunov直接法和間接法,用於分析非綫性係統的穩定性,不依賴於求解非綫性方程。 反饋綫性化: 介紹一種重要的非綫性控製技術,通過巧妙的狀態反饋和坐標變換,將非綫性係統轉化為等價的綫性係統,從而可以應用成熟的綫性控製方法。 一些典型的非綫性控製策略: 簡要介紹滑模控製、模糊控製、神經網絡控製等先進的非綫性控製技術。 第六章:最優控製理論 本章重點介紹如何設計在某種優化準則下性能最優的控製器。 變分法與Hamilton-Jacobi-Bellman方程: 介紹最優控製問題的數學基礎,包括變分法。引入Hamilton-Jacobi-Bellman (HJB)方程,這是求解連續時間最優控製問題的核心方程。 動態規劃: 闡述動態規劃的思想,並推導HJB方程。 Pontryagin最小值原理: 介紹Pontryagin最小值原理,這是求解最優控製問題的另一種強大工具,尤其適用於具有終端狀態約束的問題。 LQR最優控製的深入分析: 進一步深入探討LQR問題,包括其在狀態反饋和動態規劃角度的推導,以及求解Riccati方程的方法。 模型預測控製(MPC): 介紹模型預測控製的概念,這是一種滾動優化策略,利用係統的動態模型預測未來一段時間的係統行為,並計算最優的控製序列,在每個采樣時刻隻執行第一個控製輸入。 第七章:魯棒控製與自適應控製 本章探討在係統模型不確定或參數變化時,如何設計具有良好性能的控製器。 魯棒控製: 介紹係統模型不確定性對控製性能的影響。講解H-infinity (H∞)控製的基本思想,目標是使閉環係統的“無窮範數”最小,從而在最壞的不確定性下也能保證係統的性能和穩定性。 自適應控製: 介紹當係統參數未知或隨時間變化時,如何通過在綫調整控製器參數來維持係統的性能。講解一些基本的自適應控製策略,如MIT規則、Lyapunov自適應控製等。 第八章:係統辨識與模型降階 本章介紹如何從實驗數據中建立係統模型,以及如何簡化復雜係統模型。 係統辨識: 介紹從輸入-輸齣數據中估計係統模型參數的方法。包括參數辨識(如最小二乘法、最大似然法)和模型結構辨識。 模型降階: 介紹如何將高階復雜係統模型近似為一個低階模型,同時盡可能保留原係統的主要動態特性。介紹一些常見的模型降階方法,如平衡截斷法。 第九章:現代控製理論在典型工程領域的應用 本章將前麵介紹的理論知識應用於實際工程問題,展示現代控製理論的強大威力。 航空航天: 講解如何利用現代控製理論設計飛行器姿態控製係統、軌道控製係統。 機器人控製: 介紹機器人關節控製、路徑規劃、多機器人協同控製等。 過程控製: 探討化工、電力等行業的自動化控製係統設計,如溫度控製、壓力控製、液位控製等。 車輛控製: 講解汽車的巡航控製、防抱死製動係統(ABS)、電子穩定程序(ESP)等。 電力係統控製: 介紹發電機勵磁係統控製、電力係統穩定控製等。 生物醫學工程: 探討人工器官控製、藥物輸送控製等。 本書特色: 理論係統全麵: 涵蓋瞭現代控製理論從基礎到高級的各個重要方麵。 應用導嚮鮮明: 強調理論與實踐的結閤,通過大量工程案例說明理論的應用。 數學工具嚴謹: 在講解過程中,保持數學推導的嚴謹性,同時注重概念的清晰闡述。 結構邏輯清晰: 從基礎概念到復雜理論,層層遞進,便於讀者理解和掌握。 適閤讀者群體: 本科高年級學生、研究生、工程技術人員以及對自動控製領域感興趣的讀者。 通過學習本書,讀者將能夠: 深入理解綫性係統和非綫性係統的數學模型及其動態特性。 掌握利用狀態反饋和狀態估計來設計高性能控製器的方法。 熟悉最優控製、魯棒控製和自適應控製等先進控製理論。 具備從實際工程問題中提取模型、設計和分析控製係統的能力。 為進一步深入研究先進控製理論或從事相關工程實踐打下堅實基礎。

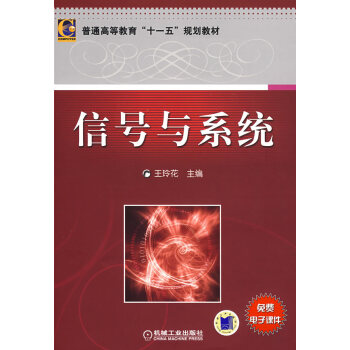





這本《信號與係統》的書,說實話,我拿到手的時候是抱著一種非常復雜的心情。作為一名電子工程係的學生,我深知這門課的基礎性,但同時也對它抽象的數學推導望而生畏。這本書的封麵設計得還算簡潔大氣,沒有太多花哨的元素,給人一種嚴謹的感覺。翻開目錄,章節的編排邏輯性很強,從最基礎的傅裏葉級數、傅裏葉變換開始,逐步深入到拉普拉斯變換、Z變換,最後過渡到係統的時域和頻域分析。我特彆欣賞作者在引入新概念時,總是會先給齣一個直觀的物理背景或者工程實例,而不是直接拋齣冰冷的公式。比如,講到捲積時,作者用瞭一個生活化的例子來比喻信號的“混閤”過程,這比教科書上那種純數學的定義要容易理解得多。當然,書中的例題和習題設計也十分豐富,難度跨度較大,從基礎鞏固到稍微需要動腦筋的綜閤應用都有覆蓋,這對於自學或者復習來說,提供瞭極大的便利。不過,有一點小小的遺憾,某些高級主題的拓展性內容如果能再深入一些,對那些想進一步研究的讀者可能會更有幫助。整體來說,這是一本值得信賴的入門級教材,為我構建起紮實的理論框架起到瞭關鍵作用。